Home » Applications » Régulateur PID » Equation PID
Equation
Le Clean Power VFD traite le PID comme l'équation PID idéale ISA (parfois appelée forme PID idéale ou dépendante) :
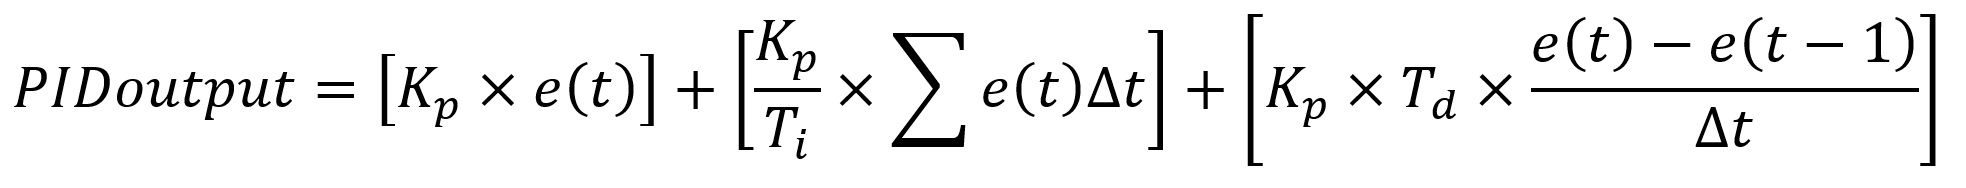
Où
- Kp = Gain proportionel
- Ti = Temps d'integrale
- Td = Temps de la dérivée
- e(t) = erreur à l'instant t
- e(t) = erreur à l'instant précédent : t-1
- Delta t (Δt) = Intervalle de temps entre les échantillons successifs
Caractéristiques de la forme idéale ISA :
Dans cette forme de l'équation PID,
1. Le gain proportionnel () s'applique à tous les termes
Le gain proportionnel Kp est pris en compte dans les trois composantes - proportionnelle, intégrale et dérivée.
Cela garantit que chaque terme est mis à l'échelle par le gain proportionnel.
2. Modification indépendante par et
La constante de temps intégrale (Ti) et la constante de temps dérivée (Td) n'ajustent que leurs termes respectifs :
- Kp/Ti détermine la contribution du terme intégral.
- Kp*Td détermine la contribution du terme derivée.
Explication de chaque terme :
Terme proportionel : La réponse proportionnelle met à l'échelle l'erreur actuelle e(t) par le gain proportionnel Kp.
Terme intégrale : La réponse intégrale tient compte de l'accumulation des erreurs passées dans le temps afin d'éliminer les erreurs en régime permanent. Il s'agit d'une somme d'erreurs multipliée par l'intervalle de temps (Delta t (Δt)).
Terme dérivé : la réponse dérivée prédit les erreurs futures en évaluant le taux de variation de l'erreur entre l'insant t actuel et l'instant précédent t-1.