Home » Applications » Régulateur PID » PID Valeur du processus (PV)
La perte de la rétroaction PID peut entraîner le moteur à sa puissance maximale
Lorsque la régulation PID est active et que le mode PID est réglé sur Direct, une valeur de rétroaction faible peut entraîner une augmentation de la sortie du variateur de fréquence.
Si la boucle de régulation PID utilise une entrée analogique de 0 à 10 V, un capteur défectueux, un fil déconnecté ou un signal de rétroaction défaillant peuvent être interprétés comme une valeur valide de 0 V. Dans ces conditions, le régulateur PID peut faire tourner le moteur à sa vitesse maximale ou lui faire fournir sa puissance maximale.
Cela peut entraîner un fonctionnement imprévisible de la machine, une surpression, des dommages mécaniques, une instabilité du processus, des blessures graves, voire la mort.
Pour les signaux de rétroaction PID dont la perte pourrait présenter un danger, utilisez un signal de rétroaction de 4 à 20 mA avec la détection des défauts d'entrée analogique activée, ou utilisez un système de commande externe pour détecter la perte du capteur et mettre la machine en état de sécurité.
Réglez correctement l'alarme de PV maximale afin d'empêcher la variable de processus d'atteindre une valeur dangereuse. Le seuil d'alarme PV maximal doit être réglé en dessous de la limite maximale de sécurité du processus de la machine ou de l'installation.
Avant de mettre le système en service, testez la réaction en cas de perte du capteur de rétroaction et vérifiez que la machine reste dans les limites de fonctionnement sécurisées.
1. L'utilisateur doit définir l'entrée de rétroaction de la boucle PID.
La valeur lue à partir du retour de boucle est appelée « valeur de processus » ou « PV ».
Le choix peut être fait entre une entrée analogique ou des données provenant des moyens de communication.
2. L'utilisateur doit définir les unités de mesure de son processus.
Les paramètres du variateur de fréquence fournissent une liste des unités de mesure courantes et peuvent être librement modifiées par l'utilisateur (4 caractères).
La liste des unités de mesure est disponible dans la section consacrée aux paramètres de contrôle.
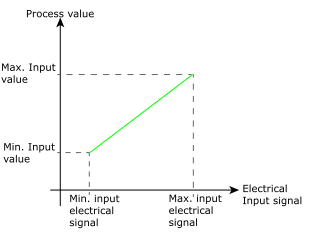
3. L'utilisateur doit mettre à l'échelle la valeur de rétroaction de son processus en fonction de l'échelle de la variable d'entrée de la rétroaction de boucle :
- Signal électrique d'entrée minimal (mA, V, valeur hexadécimale ou décimale des données lues à partir du réseau de communication …)
- Valeur minimale d'entrée dans l'unité de mesure.
- Signal électrique d'entrée maximal (mA, V, valeur hexadécimale ou décimale des données lues à partir du réseau de communication …)
- Valeur d'entrée maximale dans l'unité de mesure.
Exemple :
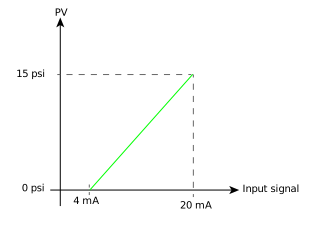
La boucle de rétroaction PID est un transducteur de pression. Plage de 0 à 15 psi. Sortie 4 à 20 mA, connectée à l'entrée analogique 1.
Les paramètres utilisateur doivent alors être les suivant :
- PID loop feedback input is assigned to Analog input 1
- L'entrée analogique 1 est configurée comme une entrée 4 à 20 mA.
- Valeur minimale d'entrée = 0 psi
- Valeur d'entrée maximale = 15 psi