Home » Fonctions et paramètres » Entrées et sorties » Codeur incrémental
- Introduction
- Type de codeur et câblage
- Sélection de la fréquence et les PPR du codeur
- Vérifier que la fréquence max. de la sortie du codeur correspond à la fréquence d'entrée du VFD.
- Définir le nombre maximum d'impulsions par tour du codeur
- Paramètres
- Mise en service du codeur incrémental
Introduction
Pour mesurer la vitesse et le sens de rotation du moteur et, dans certaines applications, sa position, un codeur incrémental est monté sur l'arbre du moteur et délivre des impulsions au variateur de vitesse.
La vitesse réelle du moteur est ensuite renvoyée au circuit de commande. Cela permet de compenser les fluctuations de la vitesse du moteur et d'obtenir un contrôle en boucle fermée.
La surveillance de la rotation de l'arbre du moteur permet également de détecter les défauts et de générer les alarmes appropriées.
Type de codeur et câblage
Un codeur incrémental ( sur l'arbre du moteur) peut être connecté aux entrées dédiées du VFD : entrée digitale 1 et entrée digitale 2 (1).
Le logiciel intégré du VFD calcule la vitesse réelle et le sens de rotation de l'arbre du moteur à partir des signaux fournis par le codeur.
Si le moteur entraîné est un moteur asynchrone, le VFD calcule également le glissement réel et le compense.
Les sorties du codeur à utiliser sont A et B. Le Clean Power VFD n'est compatible qu'avec un codeur 24VDC.
Les encodeurs TTL ne doivent pas être utilisés avec le SmartD VFD (leur niveau de tension non compatible conduira à des lectures erronées et donc à un risque de mauvais fonctionnement du VFD).
Le codeur doit être connecté à
- La sortie d'alimentation +24VCC
- Sortie d'alimentation 0
- Entrée numérique 1 pour le canal A
- Entrée numérique 2 pour le canal B
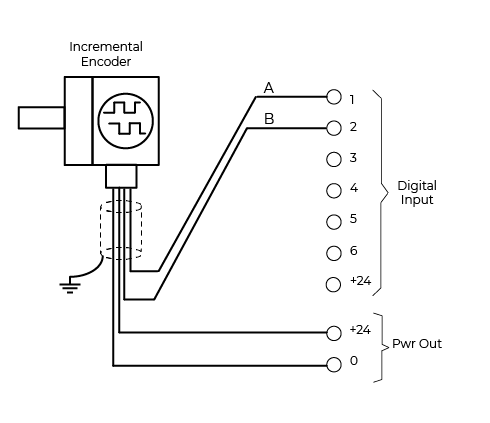
(1) Versions Clean Power VFD et compatibilité avec le codeur :
Les entrées numériques 1 et 2 (Di1 et Di2) du Clean Power VFD sont compatibles avec les signaux de trains d'impulsions jusqu'à une fréquence maximale de 50 kHz.
Cette compatibilité s'applique au matériel produit à partir du 14 juin 2024.
Vous pouvez le vérifier en consultant le numéro de série de l'appareil. Assurez-vous que le segment central du numéro de série est « 20240614 » ou plus récent (par exemple, 0001-20240614-000001).
Si votre Clean Power VFD a été fabriqué avant cette date, il ne prend pas en charge le signal de train d'impulsions pour la fonction de codeur incrémental.
Sélection de la fréquence et les PPR du codeur
Vérifier que la fréquence max. de la sortie du codeur correspond à la fréquence d'entrée du VFD.
Fréquence du codeur (Hz)=[Impulsions par révolution (PPR)×Vitesse ( tr/min) ] / 60
Impulsions par tour (en Anglais: Pulses Per Revolution - PPR): Il s'agit du nombre d'impulsions ou de comptes générés par le codeur lors d'un tour complet de son arbre.
Vitesse (tr/min): Il s'agit de la vitesse de rotation de l'arbre du codeur en tours par minute.
60: C'est le facteur de conversion utilisé pour convertir les minutes en secondes, la fréquence étant exprimée en Hertz (cycles par seconde).
Le résultat de cette équation est la fréquence du signal de sortie du codeur en Hertz (Hz), qui correspond à la vitesse de rotation du codeur.
Ces informations permettent au VFD de contrôler avec précision la vitesse du moteur sur la base des informations fournies par le codeur.
Définir le nombre maximum d'impulsions par tour du codeur
Max PPR=[Fréquence d'entrée maximale du VFD (Hz)×60 ] / Vitesse maximale de l'arbre du moteur ( tr/min)
Fréquence d'entrée maximale du VFD (Hz): La fréquence la plus élevée que le VFD peut accepter comme entrée (50kHz).
Vitesse maximale de l'arbre du moteur ( tr/min): Vitesse maximale à laquelle l'arbre du moteur peut tourner
60: Facteur de conversion des minutes en secondes.
Ce calcul donnera le nombre maximum d'impulsions par tour que le codeur peut avoir sans dépasser la limite de fréquence d'entrée maximale du VFD à la vitesse de fonctionnement maximale du moteur.
Cela permet de s'assurer que la sortie du codeur reste dans la plage acceptable du VFD.
Paramètres
Pour utiliser un codeur incrémental avec le Clean Power VFD, Di1 et Di2 doivent être configurées comme entrée de codeur incrémental ; pour le signal de la phase A et de la phase B respectivement.
2) Il faut ensuite définir le PPR du codeur incrémental. Ce paramètre peut être réglé entre 50 et 10 000. Sa valeur par défaut est définie en fonction de la fréquence nominale du moteur et du nombre de pôles.
Par exemple, pour un moteur 2 pôles,
- Dans le cas d'un moteur 60Hz, la valeur par défaut doit être 800.
- Dans le cas d'un moteur 50 Hz, la valeur par défaut doit être 1000.
3) en cas de mauvais câblage de la phase A et de la phase B, un commutateur permet d'intervertir A et B sans qu'il soit nécessaire de modifier le câblage.
Mise en service du codeur incrémental
Lors de la mise en service d'une régulation en boucle fermée, vérifiez que vos E/S fonctionnent correctement avant de les utiliser dans une boucle de retour.
Plus précisément, pour le codeur, cela signifie :
- en le configurant avec le réglage PPR correct tout en maintenant la source de vitesse du FOC sur "estimée"
- s'assurer qu'aucune alarme de codeur n'est déclenchée (« mauvaise direction du moteur », « échec de la communication avec le codeur » et « erreur de vitesse du codeur »)
- régler les seuils/retards des alarmes pour les rendre plus ou moins strictes en fonction des besoins
Lorsque c'est OK, commuter la source de vitesse de l'iFOC sur « mesurée à partir du codeur »
SmartD recommande de vérifier le bon fonctionnement des E/S, ainsi que le réglage correct du PPR de l'encodeur.
Une entrée défectueuse ou un mauvais réglage du codeur peut rendre la commande instable et aboutir à une alarme majeure qui protège le matériel (par exemple, « instabilité de la commande du moteur » ou « surintensité de la sortie du variateur »).