Home » Applications » Régulateur PID » Correction PID
- Introduction
- Paramètres de correction
- Equation
- Application views:
- Scénarios d'application et raisons de compenser
- Tableau des décalages recommandés par application
- Tout mettre ensemble – Exemple
Introduction
La correction PID améliore les performances de contrôle en
- Ajoutant un décalage de valeur de processus pour corriger la dérive du capteur,
- Ajustant la sortie pour tenir compte des imperfections du monde réel, telles que le frottement mécanique, la résistance statique ou les zones mortes de couple.
Ces petits ajustements rendent le système plus prévisible, en particulier lorsque le réglage seul ne suffit pas.
Cette section explique le fonctionnement de la correction PID et fournit des conseils pour configurer les paramètres.
La correction ajoute deux termes à la sortie PID calculée :
- Décalage de la valeur du processus : Une constante ajoutée à la valeur du processus afin de compenser les erreurs dans la boucle de rétroaction.
- Compensation de perte PID : Une correction dynamique proportionnelle au pourcentage de la sortie PID.
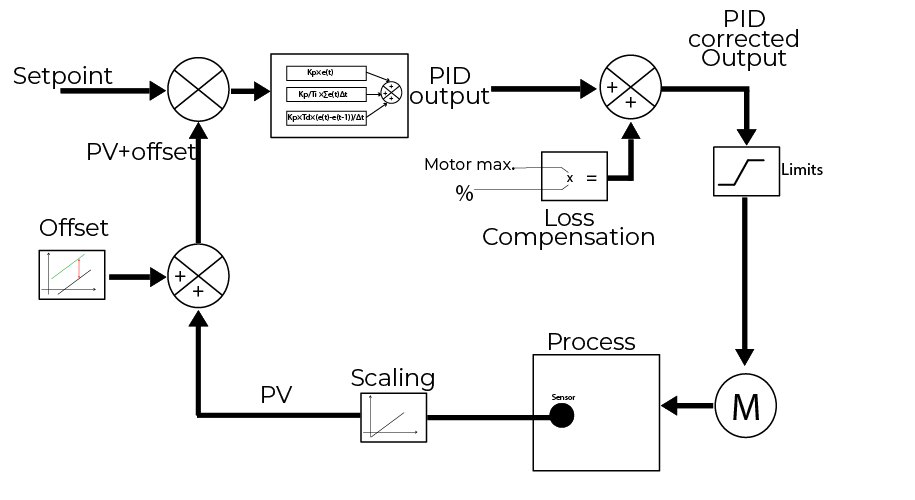
Paramètres de correction
| Paramètre | Description | Plage | Par défaut |
|---|---|---|---|
| Décalage de la valeur du processus | Ajoute une valeur fixe à la PV. Exemple : –10 … +10 bar, –100 … +100 °C | En fonction des unités de mesure et de la mise à l'échelle de l'entrée analogique utilisée comme rétroaction de boucle | 0 |
| Compensation des pertes PID | Modèle simplifié de perte par frottement | -100 % à +100 % de la vitesse maximale du moteur | 0% |
Equation
La compensation vise à se rapprocher des pertes réelles, telles que les frictions, en permettant une compensation simplifiée basée sur les pertes.
PIDSortie compensée = PIDSortie calculée + PIDCompensation des pertes
où
PIDCompensation des pertes: Une approximation simple, basée sur un pourcentage, des pertes dynamiques (par exemple, frottement, résistance).
La compensation des pertes du système utilise un pourcentage configurable du maximum. output. Cette approche simplifie le réglage pour la plupart des applications tout en répondant aux besoins courants en matière de compensation.
PIDCompensation des pertes = (x %) × Vitesse maximale du moteur
Cela agit comme un biais sur la sortie PID, aidant à surmonter le comportement statique du système : Comme la friction, le jeu, la gravité ou l'inertie au démarrage, autant de facteurs que le PID peut avoir du mal à corriger seul.
Application views:
En théorie, un régulateur PID parfaitement réglé devrait réguler votre processus avec précision. Mais dans la réalité, les frottements, les zones mortes, les variations de charge et les retards mécaniques constituent autant d'obstacles.
C'est là qu'intervient la compensation PID :
Résistance statique : Les moteurs ont souvent besoin d'un couple ou d'une vitesse de base pour surmonter la friction ou maintenir une charge.
Zones mortes : Une petite sortie PID pourrait ne pas suffire pour déplacer l'actionneur.
Roulement sous charge : Les systèmes dont l'inertie ou le frottement varient (par exemple, les pompes, les ventilateurs, les convoyeurs) ont besoin d'une aide dynamique.
Réglage imparfait : Même avec de bons gains PID, certains processus nécessitent un léger biais ou une légère impulsion.
En activant la compensation, vous permettez à la boucle PID de « pousser » le système au-delà de ces barrières sans avoir à modifier constamment les gains.
Scénarios d'application et raisons de compenser
Application | Pourquoi utiliser la compensation / le décalage ? |
|---|---|
| Pompes centrifuges | Empêcher le calage, maintenir l'amorçage et surmonter la résistance du système à faible débit. |
| Ventilateurs CVC | Surmonter l'inertie, le frottement des registres ou l'effet moulin à vent dans les systèmes à conduits |
| Convoyeurs verticaux | Compenser la gravité et veiller à ce que la charge commence à se déplacer sans délai. |
| Pompes à colonne | Évitez les refoulements et les poches d'air en maintenant une pression minimale. |
| Levage / Grues | Maintenir la position avec un décalage de couple, fournir une force de levage avant que le PID ne réagisse. |
| Systèmes d'emballage | Démarrage en douceur des courroies ou des chaînes, surmontez la friction sans à-coups |
| Surpresseurs | Réduire les à-coups et l'instabilité lorsque le débit diminue et que la pression fluctue rapidement. |
Tableau des décalages recommandés par application
| Application | décalage recommandée | Mode de contrôle | Unité | Pourquoi |
|---|---|---|---|---|
| Centrifugal Pump | 8 Hz | Speed | Hz | Maintient le débit à faible demande, évite les arrêts complets et les cycles de redémarrage |
| Ventilateur CVC | 15 % | Pourcentage de sortie | Pourcentage de vitesse | Surmonte la friction des roulements du ventilateur et l'adhérence du registre |
| Vertical Conveyor | 10 % | Pourcentage de sortie | Pourcentage de vitesse | Fournit un couple de base pour vaincre la gravité ou soulever la charge. |
| Pompe à colonne | 15 Hz | Fréquence | Hz | Empêche le reflux dans les longues canalisations verticales |
| Convoyeur / Emballage | 5 Hz | Vitesse | Hz | Facilite le démarrage sous charge sans choc ni contrecoup |
| Surpresseur | 25 % | Pourcentage de sortie | Pourcentage de vitesse | Évite les pics de pression et aide à réguler la pression tampon en aval. |
Tout mettre ensemble – Exemple
Point de consigne = 40 psi
Dérive du capteur = –1,5 psi → Décalage PV = +1,5 psi
Vitesse minimale de la pompe pour déplacer l'eau = 10 Hz
Pourcentage de compensation des pertes = +17 % (≈ 10 Hz sur un entraînement maximal de 60 Hz)
| Étape | Résultat |
|---|---|
| PV corrigé | PV + 1.5 psi |
| Sortie PID brute | 3 Hz |
| Bias | 17 % × 60 Hz = 10 Hz |
| Commande d'entraînement | 3 + 10 = 13 Hz |
Résultat : la pompe tourne immédiatement, la pression augmente avec un dépassement minimal.