Home » Applications » Régulateur PID » PID modes direct et inverse
Le mode d'opération du PID est un paramètre configurable par l'utilisateur entre le mode inverse et le mode direct.
La valeur par défaut est le mode inverse.
Le signal d'erreur est la différence entre le point de consigne (SV) et la valeur du processus (PV) : Erreur= SV-PV. Erreur= SV-PV
Ce signal d'erreur peut être positif ou négatif: selon que PV est plus grand ou plus petit que SV.
Le choix entre le mode direct et le mode inverse dépend de l'application spécifique et des exigences du système.
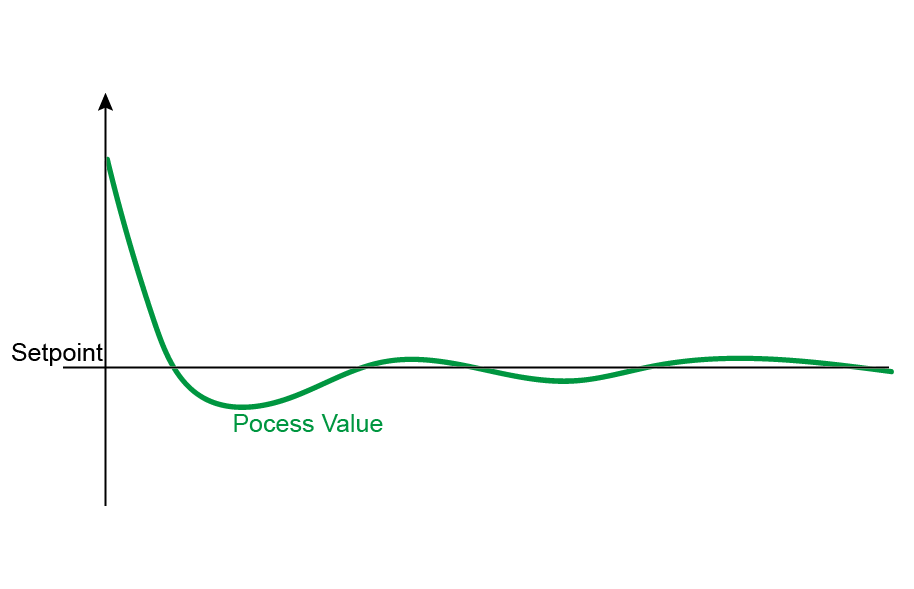
Mode inverse
La sortie VFD est active lorsque la valeur du processus est inférieure à la valeur de consigne. PV < SV
La sortie du VFD diminue au fur et à mesure que la variable du processus augmente.
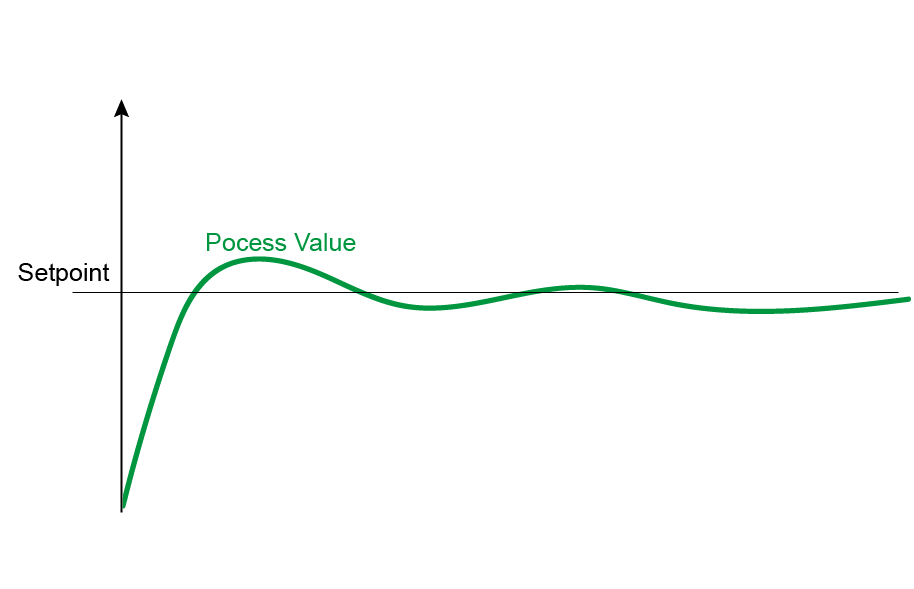
Mode direct
La sortie VFD est active lorsque la valeur du processus est supérieure à la valeur de consigne. PV > SV
La sortie du VFD diminue au fur et à mesure que la variable du processus diminue.